Unas soldaduras limpias y brillantes son esenciales para la conductividad eléctrica y para evitar desconexiones del motor causadas por la vibración. Sigue este flujo de trabajo de soldadura adecuado.

Esta guía expande el plan del sistema de alimentación de la semana 5 en un artículo práctico para pilotos de FPV que desean menos piezas incompatibles y hábitos más seguros con las baterías. El objetivo no es memorizar cada número, sino entender lo que cambia cada valor cuando se arma el dron.
El significado práctico
Cómo soldar cables de motor ESC: guía de soldadura paso a paso suena a tema de hoja de especificaciones, pero en un montaje FPV real, es un tema de sensación de vuelo. Un motor, un ESC, una hélice y una batería LiPo no funcionan como piezas aisladas. Forman un sistema de alimentación único. Cambia una pieza y el dron puede sentirse más suave, más caliente, más potente, más ruidoso, más eficiente o menos predecible.
Para saber cómo soldar cables de motor ESC en FPV, enfócate en la relación entre la preparación de las almohadillas (pads), el estañado, la longitud del cable, el alivio de tensión y la continuidad. Estos detalles deciden si el dron acelera limpiamente, aterriza con un voltaje de batería saludable y sobrevive a la práctica repetida sin quemar motores o estresar el ESC.
Lo que señala el borrador
Unas soldaduras limpias y brillantes son esenciales para la conductividad eléctrica y para evitar desconexiones del motor causadas por la vibración. Sigue este flujo de trabajo de soldadura adecuado.
Soldador con control de temperatura (380°C - 420°C).
Estaño sin plomo o con núcleo de resina 63/37.
Pasta de fundente para soldar (rosin flux).
Estañar las almohadillas del ESC: aplica fundente y funde una capa suave de soldadura sobre las tres almohadillas del motor del ESC.
La clave es evitar tratar el número más alto como la mejor opción. Un KV más alto, un paso de hélice más agresivo, un estátor más grande, una mayor tasa C o una mayor potencia de cargador pueden ser útiles, pero cada uno añade carga en otra parte. Un buen sistema de alimentación FPV se siente aburrido en el banco de trabajo y confiable en el aire.
Cómo elegir para volar de verdad
Empieza por el tamaño de la aeronave y su misión. Un microdron ligero requiere poca masa y un consumo de corriente suave. Un dron de freestyle de 5 pulgadas requiere suficiente torque para recuperarse de picados y cargar una cámara HD. Un montaje de carreras requiere una respuesta consistente con el mínimo de caída de voltaje (sag). Un montaje de largo alcance requiere eficiencia, motores frescos y alertas de voltaje predecibles.
Luego, combina las piezas en orden. Elige el tamaño de hélice para el que está diseñado el chasis, selecciona un tamaño de motor y KV que pueda mover esa hélice con el voltaje de tu batería, usa un ESC con suficiente corriente y soporte de firmware, y selecciona baterías que puedan entregar la demanda sin caídas dramáticas. Este orden evita muchos errores costosos de compatibilidad.
| Verificación | Señal positiva | Señal de problema |
|---|---|---|
| Antes de encender | Sin contacto con hélices, soldaduras limpias, polaridad correcta | Cables sueltos, aislamiento dañado, conector incorrecto |
| Primer vuelo estacionario | Motores suenan uniformes y aterrizan fríos | Rechinidos, tirones, acumulación rápida de calor |
| Revisión de batería | Celdas terminan equilibradas y el voltaje se recupera | Una celda cae drásticamente o el paquete se infla |
| Próximo cambio | Solo cambia una variable a la vez | Hélices, filtros, firmware del ESC y batería cambian todos juntos |
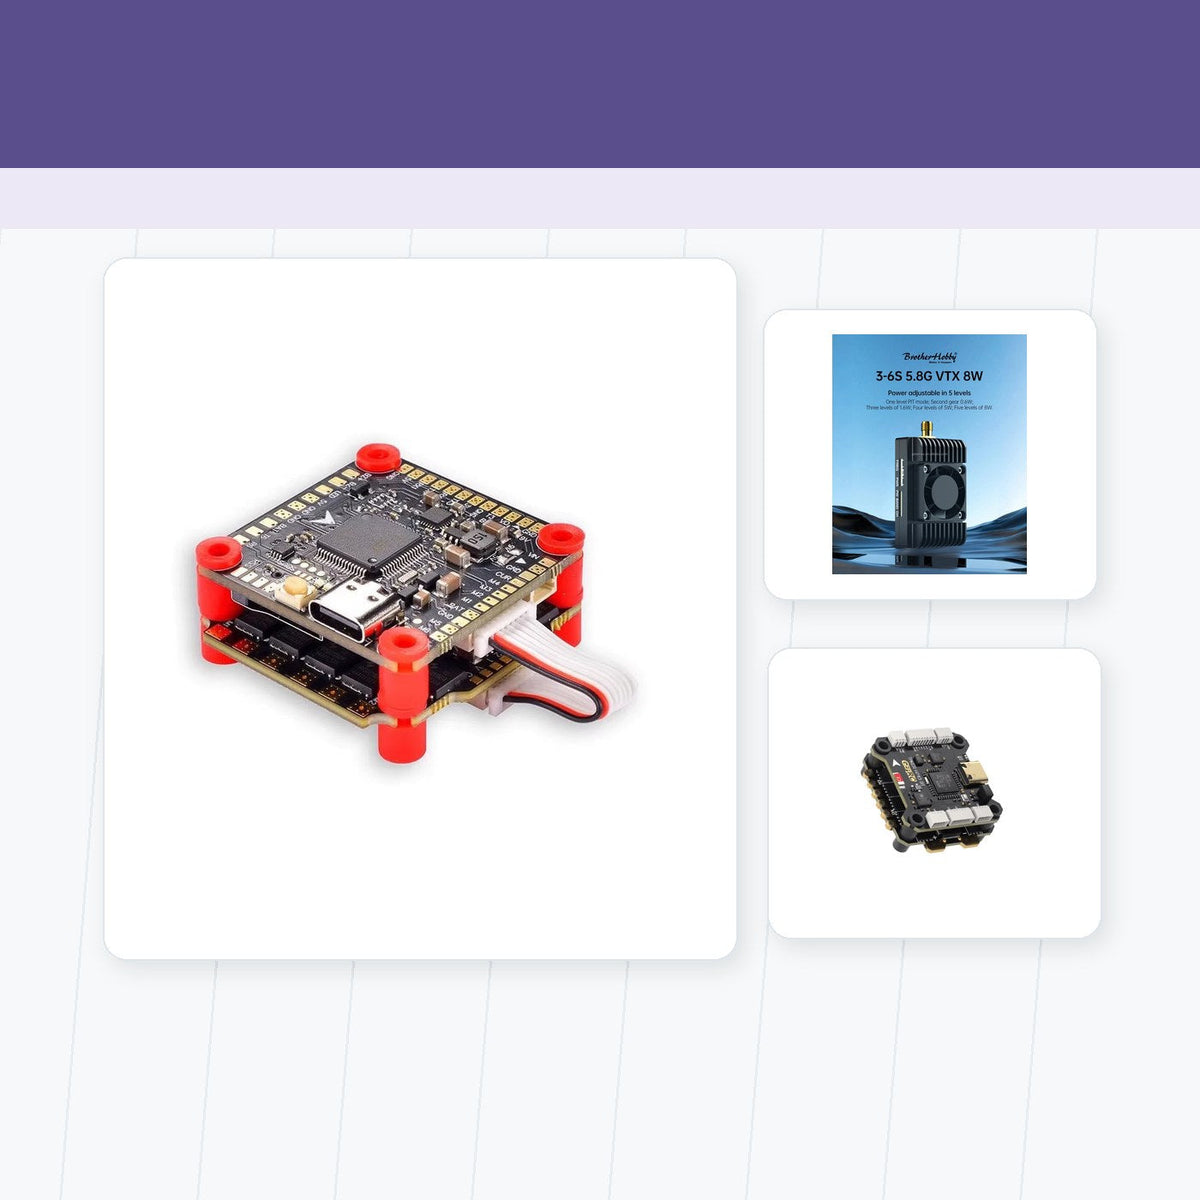
Los ajustes del ESC solo se comportan bien cuando el hardware tiene el tamaño correcto. Compara stacks de FC y ESC y el stack FPV F722 60A cuando necesites un sistema de alimentación limpio de 2-6S para una reparación o un montaje nuevo.
Configuración y pruebas
Haz que la primera prueba sea aburrida. Quita las hélices para el trabajo en banco, verifica la polaridad antes de conectar una LiPo, confirma la dirección del motor y guarda la configuración actual de Betaflight antes de cambiar el firmware o los filtros. Después del primer vuelo estacionario, aterriza pronto y toca cada motor. Que estén tibios es normal; que estén dolorosamente calientes es información.
Si la aeronave se comporta mal, cambia una variable a la vez. Cambia a una hélice en buen estado, inspecciona los tornillos del motor, comprueba si hay ejes doblados, verifica el protocolo del ESC y luego revisa los cambios de filtros o PID. El ajuste aleatorio oculta la causa. Las pruebas controladas te enseñan lo que el dron realmente necesita.
Errores comunes a evitar
- Comprar motores antes de decidir el tamaño de la hélice, el voltaje de la batería y el uso del chasis.
- Asumir que las tasas de batería anunciadas siempre reflejan el rendimiento de descarga en el mundo real.
- Ignorar la temperatura del motor porque el dron aún vuela bien durante una batería.
- Cambiar el firmware del ESC o la frecuencia PWM sin anotar la configuración previa que funcionaba.
- Cargar o almacenar paquetes LiPo con prisa en lugar de usar una rutina de seguridad repetible.
Conclusión de campo
El mejor montaje para trabajos de reparación, nuevos ensamblajes o cambios de motor es aquel que se mantiene consistente desde el primer minuto hasta el último. Deberías saber cómo suenan los motores, cómo cae el voltaje de la batería, cómo cargan las hélices la transmisión y cómo se comporta el ESC después de unos movimientos bruscos de acelerador. Cuando esas señales son predecibles, el ajuste se vuelve más fácil y los accidentes menos misteriosos.
Usa este tema de la semana 5 como un filtro de compra y un hábito de mantenimiento. Si una pieza mejora el control real, se mantiene fría y combina con el resto del montaje, pertenece a la lista de opciones. Si solo parece potente en papel, detente antes de añadirla al carrito.
Compartir:
Corte por baja tensión y telemetría de batería: Configuración de avisos en el OSD de Betaflight
Solución de problemas de sobrecalentamiento de motores: ¿Por qué se calientan los motores de tu FPV?